


研究背景
在柔性电子器件与可穿戴设备快速发展的今天,稳定可靠的界面粘附是决定器件功能实现与信号输出的关键。粘附水凝胶因其柔软、生物相容性好,被视为可穿戴电子、表皮电极等柔性器件的理想界面材料。然而,水凝胶中高含量的溶剂和随机聚合物网络严重限制了其粘附性能。水凝胶的粘附强度取决于界面粘附与内聚强度两个因素:界面粘附描述水凝胶与基底之间的结合强度,内聚强度则代表水凝胶网络抵抗内部断裂的本征能力。同时提升界面粘附与内聚强度,是获得高质量界面粘附的关键,却面临着巨大挑战。例如,聚合物链的高迁移率有助于耗散界面能量,从而提高界面粘附,但会降低内聚强度;反之,提高交联密度或引入刚性结构可增强内聚,却限制了链迁移率和能量耗散,导致界面粘附减弱。大多数研究聚焦于如何平衡内聚强度与界面粘附,这种权衡严重限制了粘附水凝胶的应用性能。一种创新策略是通过分子级设计协同优化能量耗散与内聚,同时借助刺激响应机制实现粘附与力学性能的动态调控,这为先进水凝胶粘附剂提供了一条可持续的路径。
针对这一难题,华南理工大学化学与化工学院、先进造纸与纸基材料全国重点实验室钱勇研究员、广东工业大学邱学青教授合作,提出了一种基于木质素介导的儿茶酚化学与水合盐相变协同增强的粘附水凝胶。该水凝胶在1 V电刺激结晶条件下,实现了界面粘附与内聚强度的协同增强。在非晶态下,水凝胶柔软且对多种基底表现出温和的粘附性;电刺激诱导的相变则显著提升了内聚强度,并使界面粘附提升高达8至40倍(在皮肤上超过3000 J m⁻²)。研究通过多尺度实验设计与分子模拟,阐明了其在不同基底上的粘附增强机制。当该水凝胶用作粘附层时,组装的弹性体传感设备继承了电刺激粘附增强与形状记忆特性,显著提升了信号传输稳定性和抗运动干扰能力。该研究为刺激增强型粘附剂提供了一种简单通用的策略,深化了对相变调控粘附行为的理解,并支持面向智能机器人和人机交互的大面积柔性器件开发。
图文解读
研究团队将木质素磺酸钠(LS)和聚丙烯酰胺(PAM)引入过冷醋酸钠三水合物(SAT)溶液中,构建了PL-SAT水凝胶体系(图1a)。过冷SAT溶液对外部刺激敏感,当施加1 V直流电时,数秒内即可发生结晶相变,且结晶动力学随SAT浓度降低而减缓。当银电极极化时,溶解的Ag⁺会剥夺SAT簇中的结合水,使其失稳形成临界晶核并触发结晶。PL-SAT水凝胶继承了这种电刺激结晶相变行为,DSC曲线中出现熔融峰,XRD曲线中呈现SAT典型结晶衍射峰,FTIR曲线中三个羟基峰代表SAT中三种水的不同结合状态。PAM网络密度和LS含量均影响结晶动力学,较高的PAM/LS含量导致SAT浓度降低,晶体生长和结晶时间延长。结晶后的PL-SAT在加热至SAT熔点(58°C)以上时可恢复非晶态,展现出高度可逆性(图1a)。
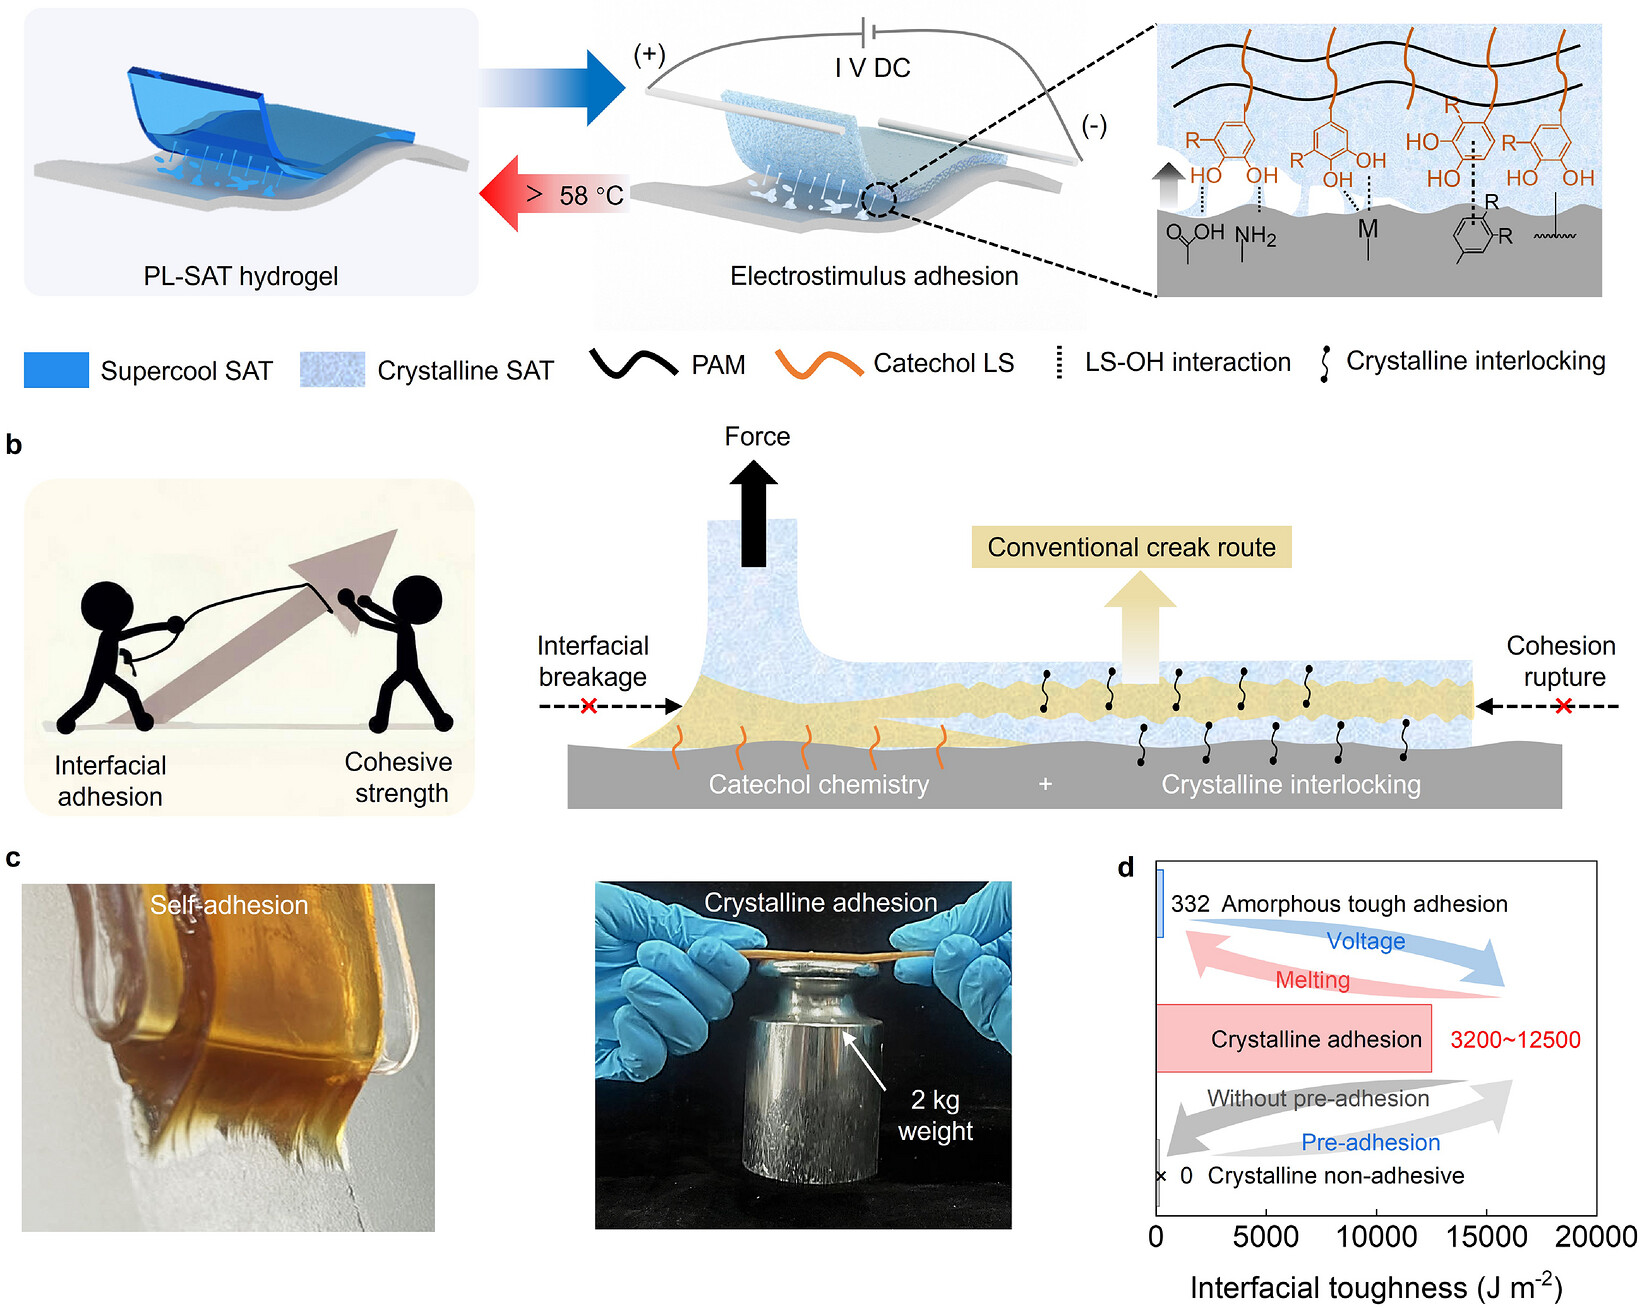
图1. 电刺激粘附增强水凝胶的设计与机制。 (a) PL-SAT水凝胶电刺激结晶相变与热恢复的示意图。(b) PL-SAT水凝胶在结晶态下界面粘附与内聚粘附协同的示意图。(c) PL-SAT水凝胶在非晶态和结晶态下的实际粘附性能。(d) PL-SAT水凝胶在非晶态和结晶态下的界面韧性变化。
PL-SAT在电刺激结晶相变前后经历显著的力学变化。非晶态下柔软可拉伸,电刺激后转变为刚性、不可拉伸的结晶态(图1c)。随着LS含量从1 wt.%增至5 wt.%,非晶态杨氏模量从44.9 kPa降至1.1 kPa,断裂伸长率从684%增至1131%,这源于LS对水凝胶网络聚合度的抑制作用。结晶态下,PL₅-SAT和PL₁-SAT的杨氏模量分别提升至11.6 MPa和3.3 MPa,断裂伸长率分别降至96.0%和51.3%。电刺激结晶相变后,储能模量从0.29–0.85 MPa显著提升至1.85–158.1 MPa,玻璃化转变温度从-30°C–10°C提升至50°C–60°C。断裂能从非晶态的889–2747 J m⁻²增至结晶态的3284–28331 J m⁻²,表明电刺激结晶显著增强了水凝胶的内聚强度。
在粘附性能方面,LS在AM聚合过程中发生氧化还原反应形成儿茶酚结构,赋予非晶态PL-SAT类似贻贝的粘附性,可粘附于皮肤、金属、聚合物等多种基底。在猪皮上,PL-SAT的界面韧性随LS含量增加而提高,5 wt.%时达到548 J m⁻²(图2a)。电刺激结晶后,PL-SAT的界面韧性超过3000 J m⁻²,粘附增强约8至40倍(图2a、图2d)。剪切和拉伸测试也表现出相同的粘附增强趋势:非晶态下剪切强度和拉伸强度分别为20–54 kPa和36–87 kPa,电刺激结晶后分别提升至250–940 kPa和440–1100 kPa(图2b、图2c)。由于拉伸粘附主要依赖界面粘附,而剥离和剪切粘附同时依赖界面粘附和界面耗散(内聚强度),过高的LS含量(>2 wt.%)虽有利于初始粘附,却会降低SAT浓度和结晶度,削弱界面粘附与内聚强度的协同效应。因此,研究选择PL₂-SAT(简化为PL-SAT)进行后续研究。在强界面粘附的前提下,结晶态下增强的模量对粘附性能产生积极贡献,因为总界面韧性Γ遵循Γ = Γ₀+ ΓA+ ΓT的关系,其中Γ₀代表本征界面粘附,ΓA和ΓT分别为凝胶和基底中的机械耗散。大多数水凝胶因模量和韧性低,在剥离过程中当韧性低于界面粘附时会发生内聚破坏,严重限制整体粘附性能。PL-SAT在结晶态下同时实现了强界面粘附和高的模量/韧性(图1b),这得益于坚固的儿茶酚表面和刚性SAT本体,有效抵抗高载荷,同时避免了内聚破坏导致的粘附限制(图2d)。与常见的相变凝胶、相分离凝胶、离子凝胶和儿茶酚基凝胶相比,电刺激结晶相变后的PL-SAT在界面韧性和杨氏模量上均表现出色(图2d)。此外,儿茶酚化学的通用性使PL-SAT能够粘附于金属、塑料、玻璃、木材、猪皮等多种基底,并通过电刺激实现粘附增强,不受基底导电性限制(图2e)。该策略还可拓展至其他水凝胶体系,如N-甲基丙烯酰胺(NMA)、甲基丙烯酰氧乙基三甲基氯化铵(DMC)、[2-(甲基丙烯酰氧基)乙基]二甲基-(3-磺丙基)氢氧化铵(SBMA)及其与AM的共聚物。在汗液丰富、pH 7.4 PBS、37°C等条件下,PL-SAT仍保持稳健的粘附性能,猪皮上的界面韧性从非晶态的157 J m⁻²增至结晶态的3181 J m⁻²。经过反复电刺激结晶与加热循环,PL-SAT在非晶态和结晶态之间展现出良好的可逆性,界面韧性在非晶态下约200 J m⁻²,结晶态下约3500 J m⁻²(图2f)。图2g展示了PL-SAT在电刺激结晶相变后超强粘附的示意图,图2h、图2i则将其与先前报道的电触发粘附凝胶及由其他刺激激活的按需粘附凝胶进行了综合性能比较。
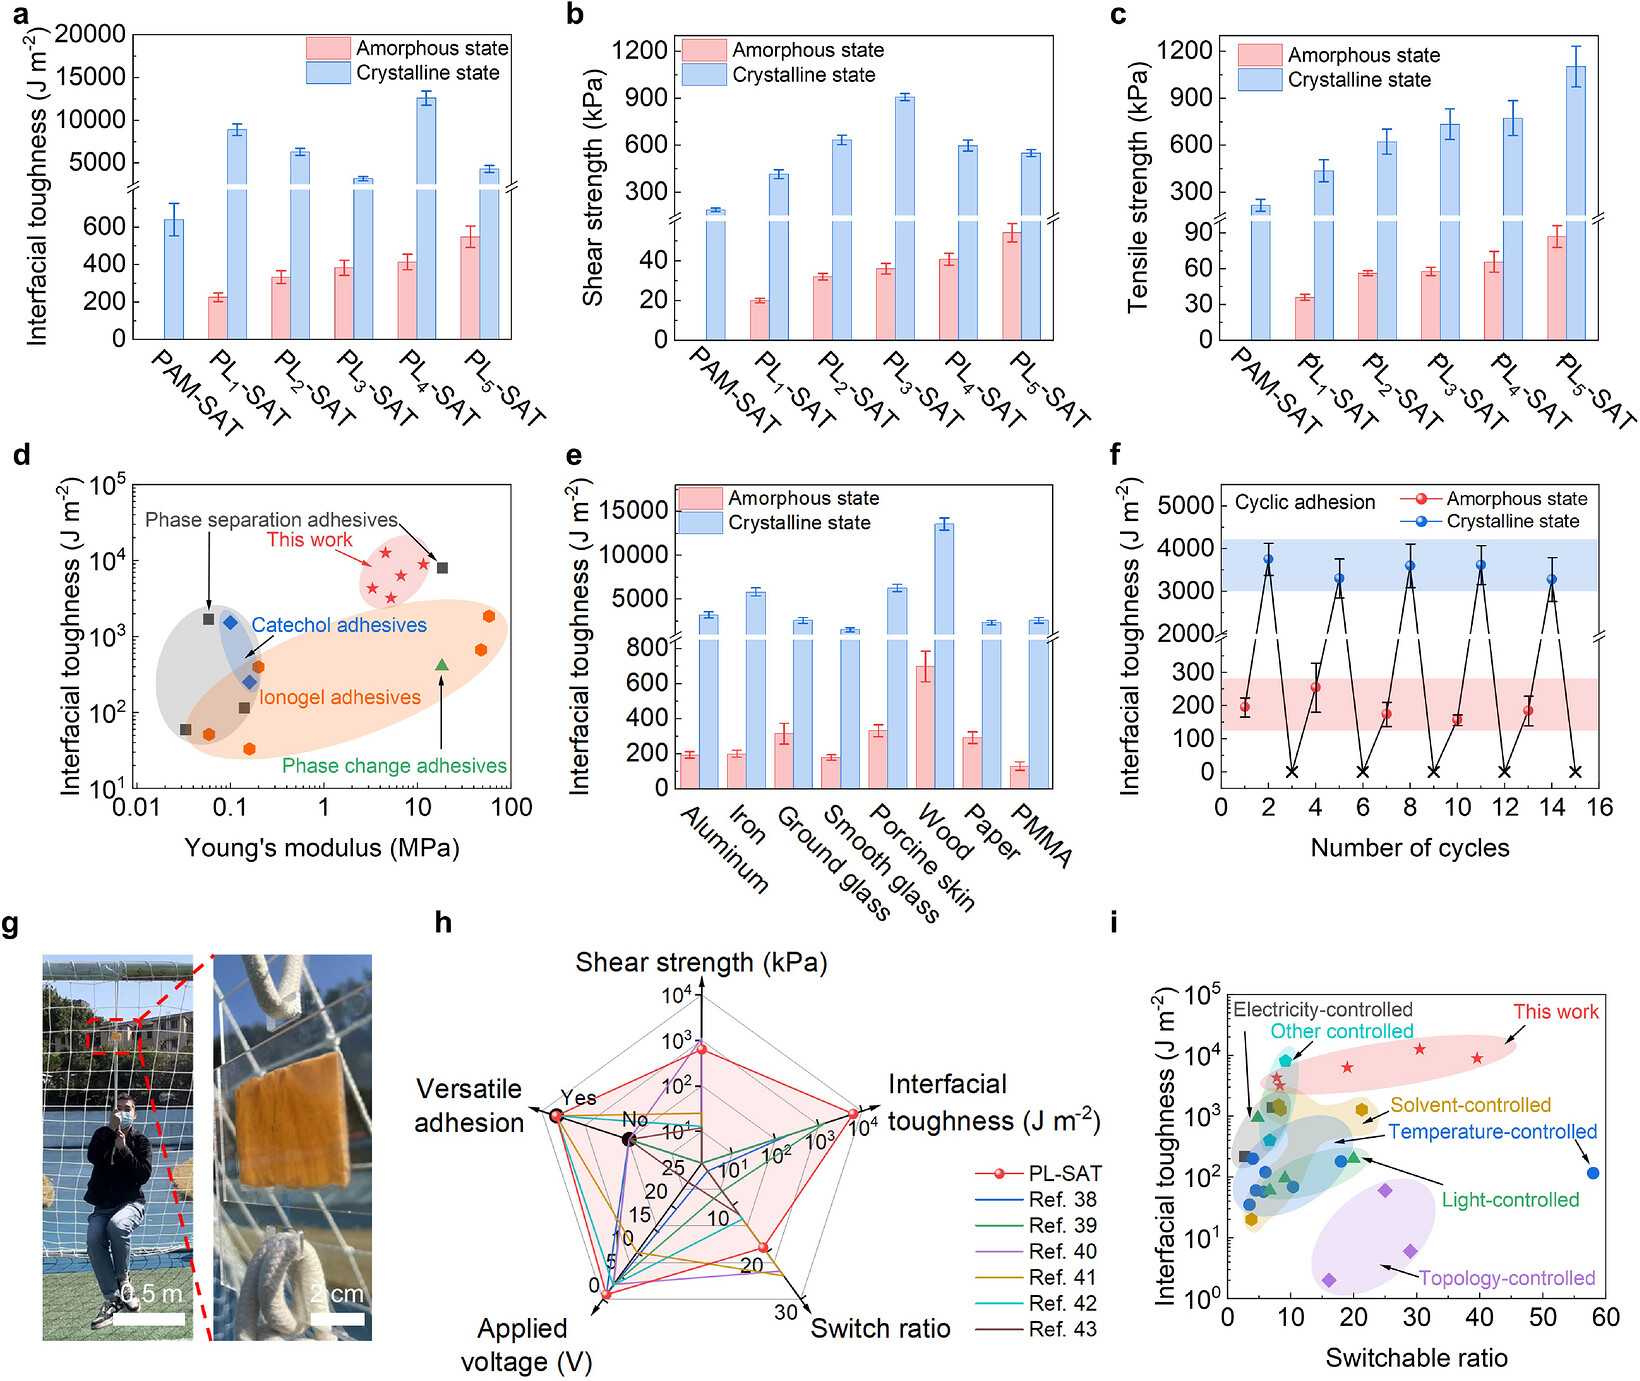
图2. PL-SAT水凝胶的力学性能与电刺激粘附增强性能。 (a–c) PLₓ-SAT在猪皮表面非晶态和结晶态下的界面韧性、剪切强度和拉伸强度。数据以均值±标准差表示(n=3次独立实验)。(d) PLₓ-SAT与已报道粘附凝胶的界面韧性和杨氏模量比较。(e) 最优PL-SAT在不同基底上的界面韧性。数据以均值±标准差表示(n=3次独立实验)。(f) PL-SAT在非晶态强粘附、预粘附结晶相变和非预粘附结晶相变之间可逆循环过程中的界面韧性。数据以均值±标准差表示(n=3次独立实验)。(g) PL-SAT在电刺激结晶相变后超强粘附的示意图。(h) PL-SAT与先前报道的电触发粘附凝胶的综合性能比较。(i) PLₓ-SAT与已报道由其他刺激激活的按需粘附凝胶在界面韧性和粘附切换比方面的比较。
研究进一步揭示了结晶相变诱导粘附增强的机制。在粗糙玻璃表面,PL-SAT通过提高表面接触和粘附实现增强,原位3D形貌显示非晶态和结晶态下PL-SAT与玻璃的界面接触变化(图3a)。不同预粘附时间下,PL-SAT在非晶态和结晶态下的界面韧性均随预粘附时间增加而提升(图3b)。分子动力学模拟展示了PL-SAT在皮肤和铝表面的粘附行为:非晶态(模式I)和结晶态(模式II)在剪切力作用下表现出不同的界面相互作用(图3c、图3d)。在皮肤表面,范德华力主导界面能量,模式I、II、III的界面相互作用能分别为-2.5×10⁵、-4.5×10⁵和-1.9×10⁵ kJ mol⁻¹;在铝表面,库仑力起主要作用,对应界面能量分别为-1.9×10⁴、-3.8×10⁴和-1.3×10⁴ kJ mol⁻¹(图3e)。皮肤表面的氢键数量在模式I、II、III中分别为2.1×10⁵、3.8×10⁵和1.7×10⁵,而铝表面氢键较少(图3f)。结晶态PL-SAT在预粘附(模式II)下具有最高的界面能量和氢键数量,源于儿茶酚LS多重相互作用与界面处重排SAT分子强相互作用的协同效应。相比之下,结晶态PL-SAT在无预粘附(模式III)下界面能量和氢键数量最低,尽管内部氢键数量略高于模式II,表明SAT分子不仅形成强分子间相互作用,还与儿茶酚LS形成氢键,从而屏蔽了其与皮肤和铝的多重相互作用。皮肤表面的质心位移顺序为模式III > 模式I > 模式II,与界面能量结果一致(图3g)。模式I和II在剪切力下均表现出小位移,无明显变形,得益于强界面粘附和增强的内聚,无论是在皮肤还是铝表面。而模式III则表现出显著位移,无明显形变。
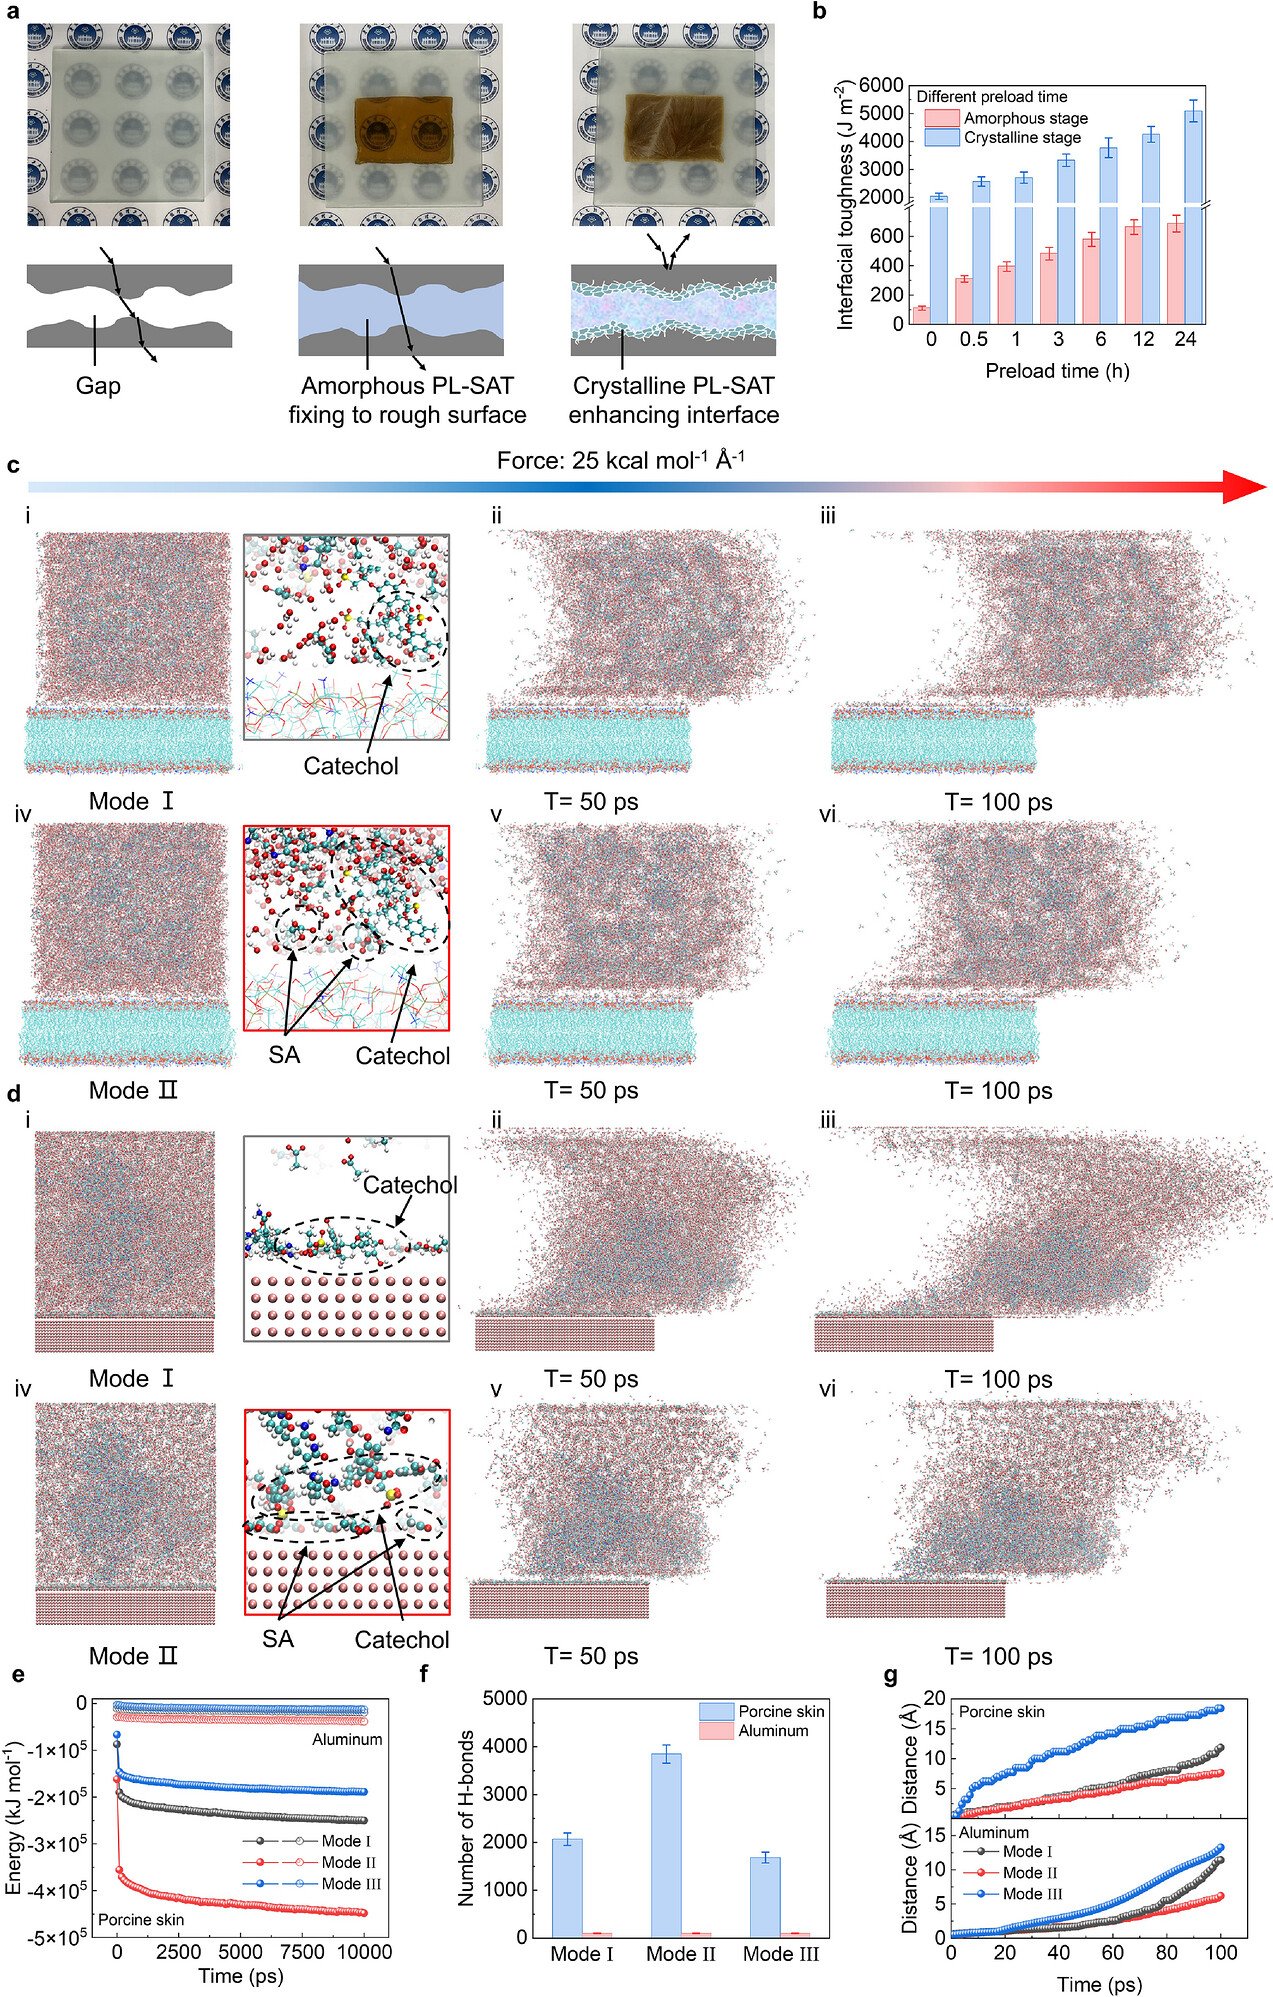
图3. PL-SAT结晶相变诱导的粘附增强机制。 (a) PL-SAT在粗糙玻璃之间改善表面接触和粘附的示意图。插图:非晶态和结晶态下PL-SAT的原位3D形貌。(b) 不同预粘附时间下PL-SAT在非晶态和结晶态下在磨砂玻璃上的界面韧性。数据以均值±标准差表示(n=3次独立实验)。(c) 在25 kcal mol⁻¹ Å⁻¹剪切力下,PL-SAT在皮肤表面非晶态(模式I)和结晶态(模式II)不同时间点的分子动力学模拟。(d) 在25 kcal mol⁻¹ Å⁻¹剪切力下,PL-SAT在铝表面非晶态(模式I)和结晶态(模式II)不同时间点的分子动力学模拟。(e) PL-SAT在皮肤和铝表面模式I、模式II和模式III(无预粘附结晶)下的界面相互作用能。(f) PL-SAT在皮肤和铝表面模式I、模式II和模式III下的界面氢键数量。(g) 施加剪切力后PL-SAT在皮肤和铝表面模式I、模式II和模式III下的质心位移。
PL-SAT在非晶态下展现出优异的循环加载-卸载恢复性和低滞后。在900%应变下能量耗散仅为35.5 kJ m⁻³,经过1000次200%应变循环加载-卸载后,应力从13.5 kPa略微降至12.2 kPa。这种高回弹和低滞后特性使其成为柔性器件的理想候选材料。非晶态PL-SAT柔软可变形,能够与各种表面形成共形接触。电刺激结晶相变后,PL-SAT转变为刚性、抗变形的固态,有效固定原始表面形状。PL-SAT在拉伸、扭转、弯曲等变形后,通过电刺激结晶可保持其形状,且这些过程可通过电刺激/加热可逆切换,展现出良好的形状记忆功能(图4d)。得益于这些优点,PL-SAT有望作为柔性电子器件的粘附层,提供强粘附和与各种形状基底的共形接触,实现无粘合剂柔性材料的智能粘附(图4a)。然而,弹性体作为外壳或基底时,由于极性差异,往往存在与导电水凝胶粘附性差的问题,且缺乏化学键合/物理缠结。通过Yuk等人的方法对弹性体进行表面改性,可增强弹性体与水凝胶之间的界面作用。PL-SAT在非晶态下对SEBS、PDMS、Ecoflex和tough resin的界面韧性分别为586、362、328和328 J m⁻²;电刺激结晶后,界面韧性分别显著提升至811、724、637和794 J m⁻²(图4b)。PL-SAT在1000次拉伸/压缩循环后仍保持与弹性体的稳定粘附。因此,PL-SAT可作为SEBS基底柔性电路的粘附层,使柔性电路能够共形粘附于不同形状的表面(图4c)。电刺激结晶相变后,柔性电路能够记忆表面形状,包括拉伸、折叠、弯曲等大变形,并适应复杂的组织模拟基底。形状记忆粘附使柔性电路与人体和机械手手指无缝集成,为手指弯曲传感提供稳定支撑。当PL-SAT集成压力传感器阵列并粘附于机械手手掌时,信号保持稳定,相对电容变化在反复抓取中可重复(图4e)。相反,无粘附层的传感器阵列在抓取一次后信号不稳定,基线漂移严重(图4f)。当机械手抓取网球时,压力传感阵列准确识别压力分布(图4g),增强了可穿戴电子和机器人传感的潜力。
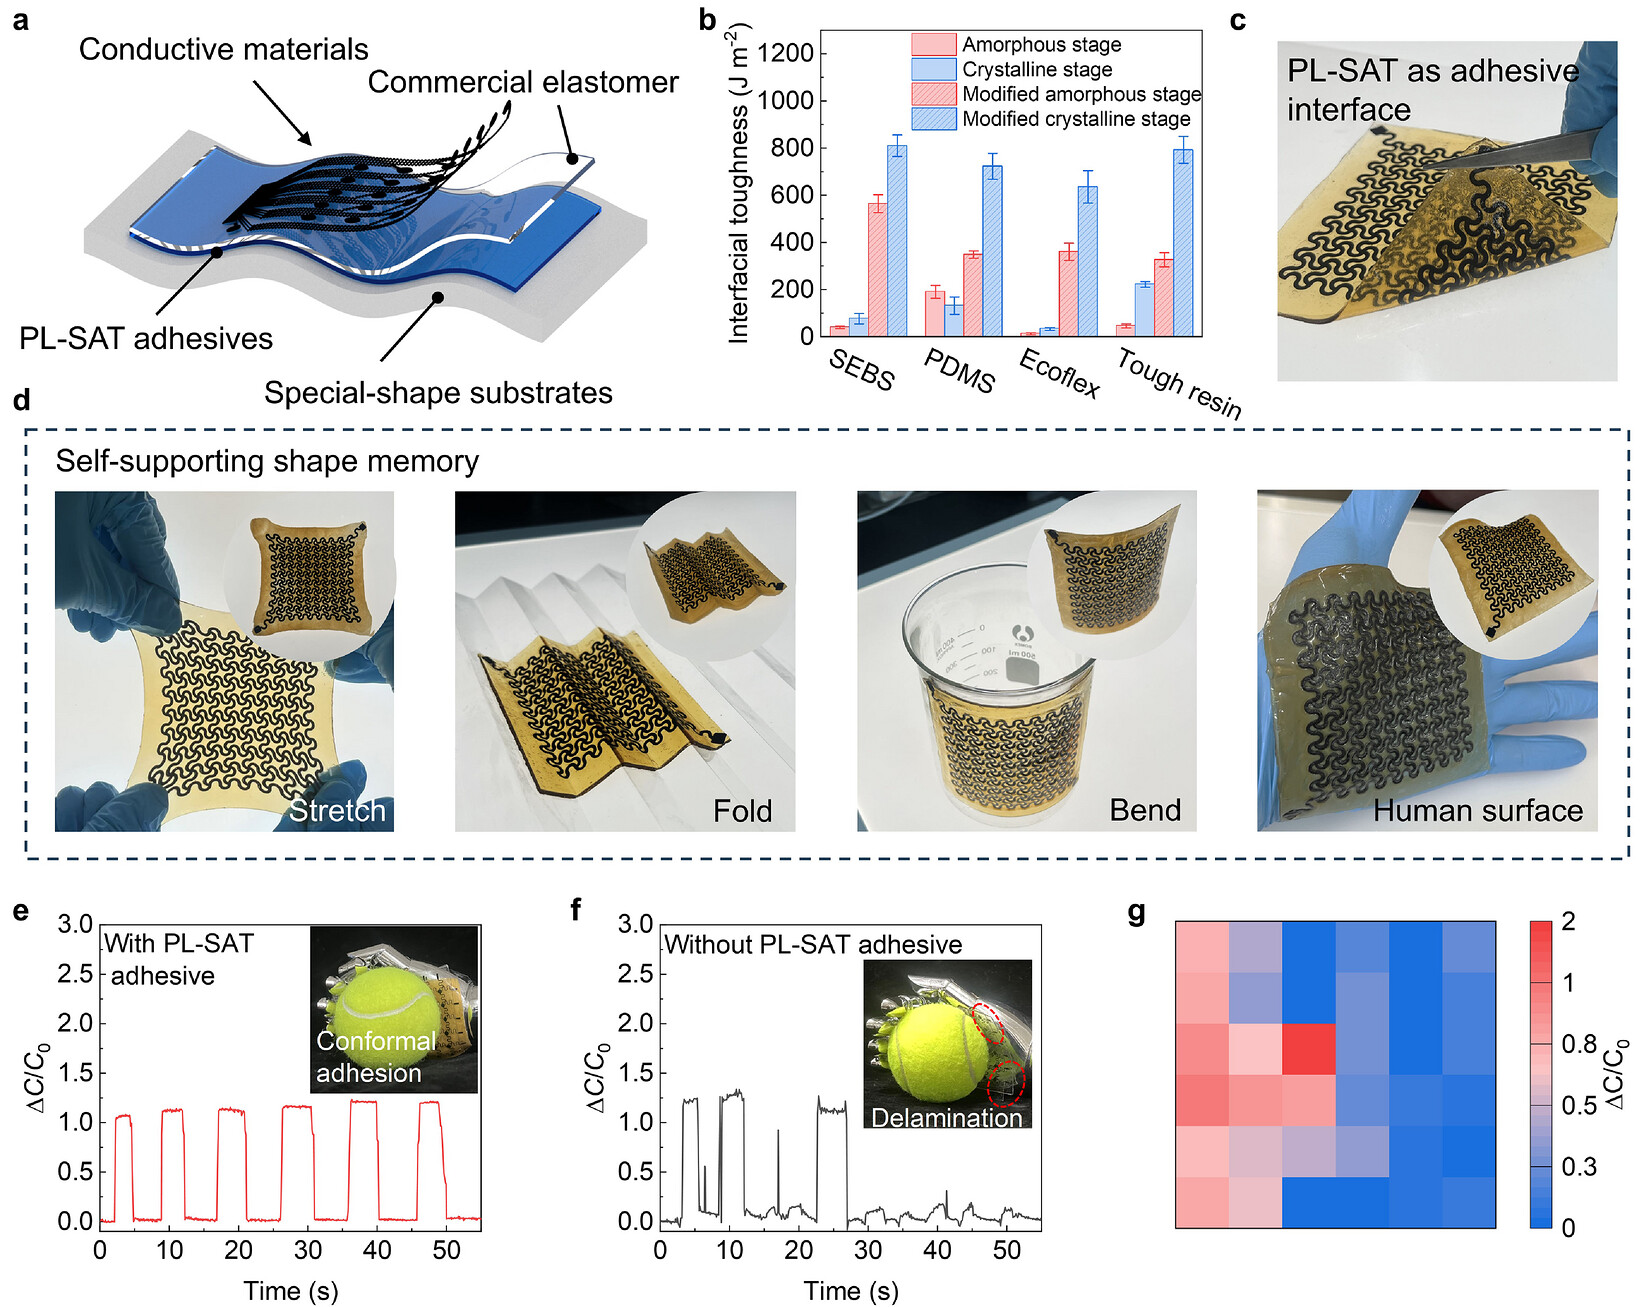
图4. PL-SAT的力学性能与形状记忆性能。 (a) PL-SAT作为柔性器件的通用粘附层。(b) PL-SAT与表面改性商用弹性体之间的界面韧性。数据以均值±标准差表示(n=3次独立实验)。(c) 与PL-SAT集成的大面积柔性电路图像。(d) PL-SAT基柔性器件共形粘附于各种不规则表面并实现形状记忆自支撑结构的示意图。(e) 带PL-SAT粘附层的压力传感器阵列中特定点的压力传感信号。插图:带PL-SAT粘附层的压力传感器阵列在机械手上的形状记忆粘附。(f) 无粘附层的压力传感器阵列中特定点的压力传感信号。插图:无粘附层的压力传感器阵列在机械手上的示意图。(g) 压力传感器阵列的空间压力分布图。
在可穿戴电子领域,PL-SAT同样展现出巨大应用潜力。可穿戴电子需要大面积覆盖和稳定的组织粘附。PL-SAT在皮肤上的强粘附使其能够与可穿戴电子和软组织形成共形接触(图5a)。此外,PL-SAT具有本征离子电导率,非晶态下为2.6×10⁻³ S cm⁻¹,结晶态下仍保持8.7×10⁻⁴ S cm⁻¹。因此,研究制备了4×6表皮电极阵列,采用PL-SAT/导电电路/SEBS的层状结构(图5a、图5b)。得益于PL-SAT的强粘附,单电极在1000 Hz下表现出约1.5×10³ Ω的低接触阻抗,优于P(AA-co-AM)-SAT和商用Ag/AgCl电极。电刺激结晶相变增强粘附后,接触阻抗并未数量级提升,仅增至约2.0×10³ Ω。强粘附、高离子电导率和低接触阻抗的结合,使表皮电极阵列能够捕获高质量肌电(EMG)信号,在人体手臂上输出25.2 dB的信噪比(SNR),结晶相变后略微降至24.2 dB,仍优于Ag/AgCl电极。研究进一步评估了运动前后表皮电极阵列的性能。EMG信号质量由SNR值定义:SNR≥15为良好,10–15为中等,5–10为差,<5为失败。非晶态PL-SAT基表皮电极阵列在运动后从手臂轻微翘起,大多数通道初始输出良好信号,三个像素处于中等范围(图5c、图5d、图5e);运动后SNR略微下降,五个像素处于中等范围,一个像素输出差信号。电刺激后,结晶态PL-SAT使表皮电极阵列保持稳定的皮肤接触(图5f),除两个像素处于中等范围外,所有像素均输出良好信号(图5g、图5h);运动后四个像素转为中等,无像素输出弱信号。相比之下,无粘附的P(AA-co-AM)-SAT基表皮电极阵列在运动后明显翘起(图5i),初始仅两个像素输出良好信号,大多数处于中等范围,四个像素信号差;运动后大多数像素无法输出有效信号(图5j、图5k)。PL-SAT的强粘附使表皮电极阵列的信号质量优于商用Ag/AgCl电极,尤其是在电刺激结晶相变后。
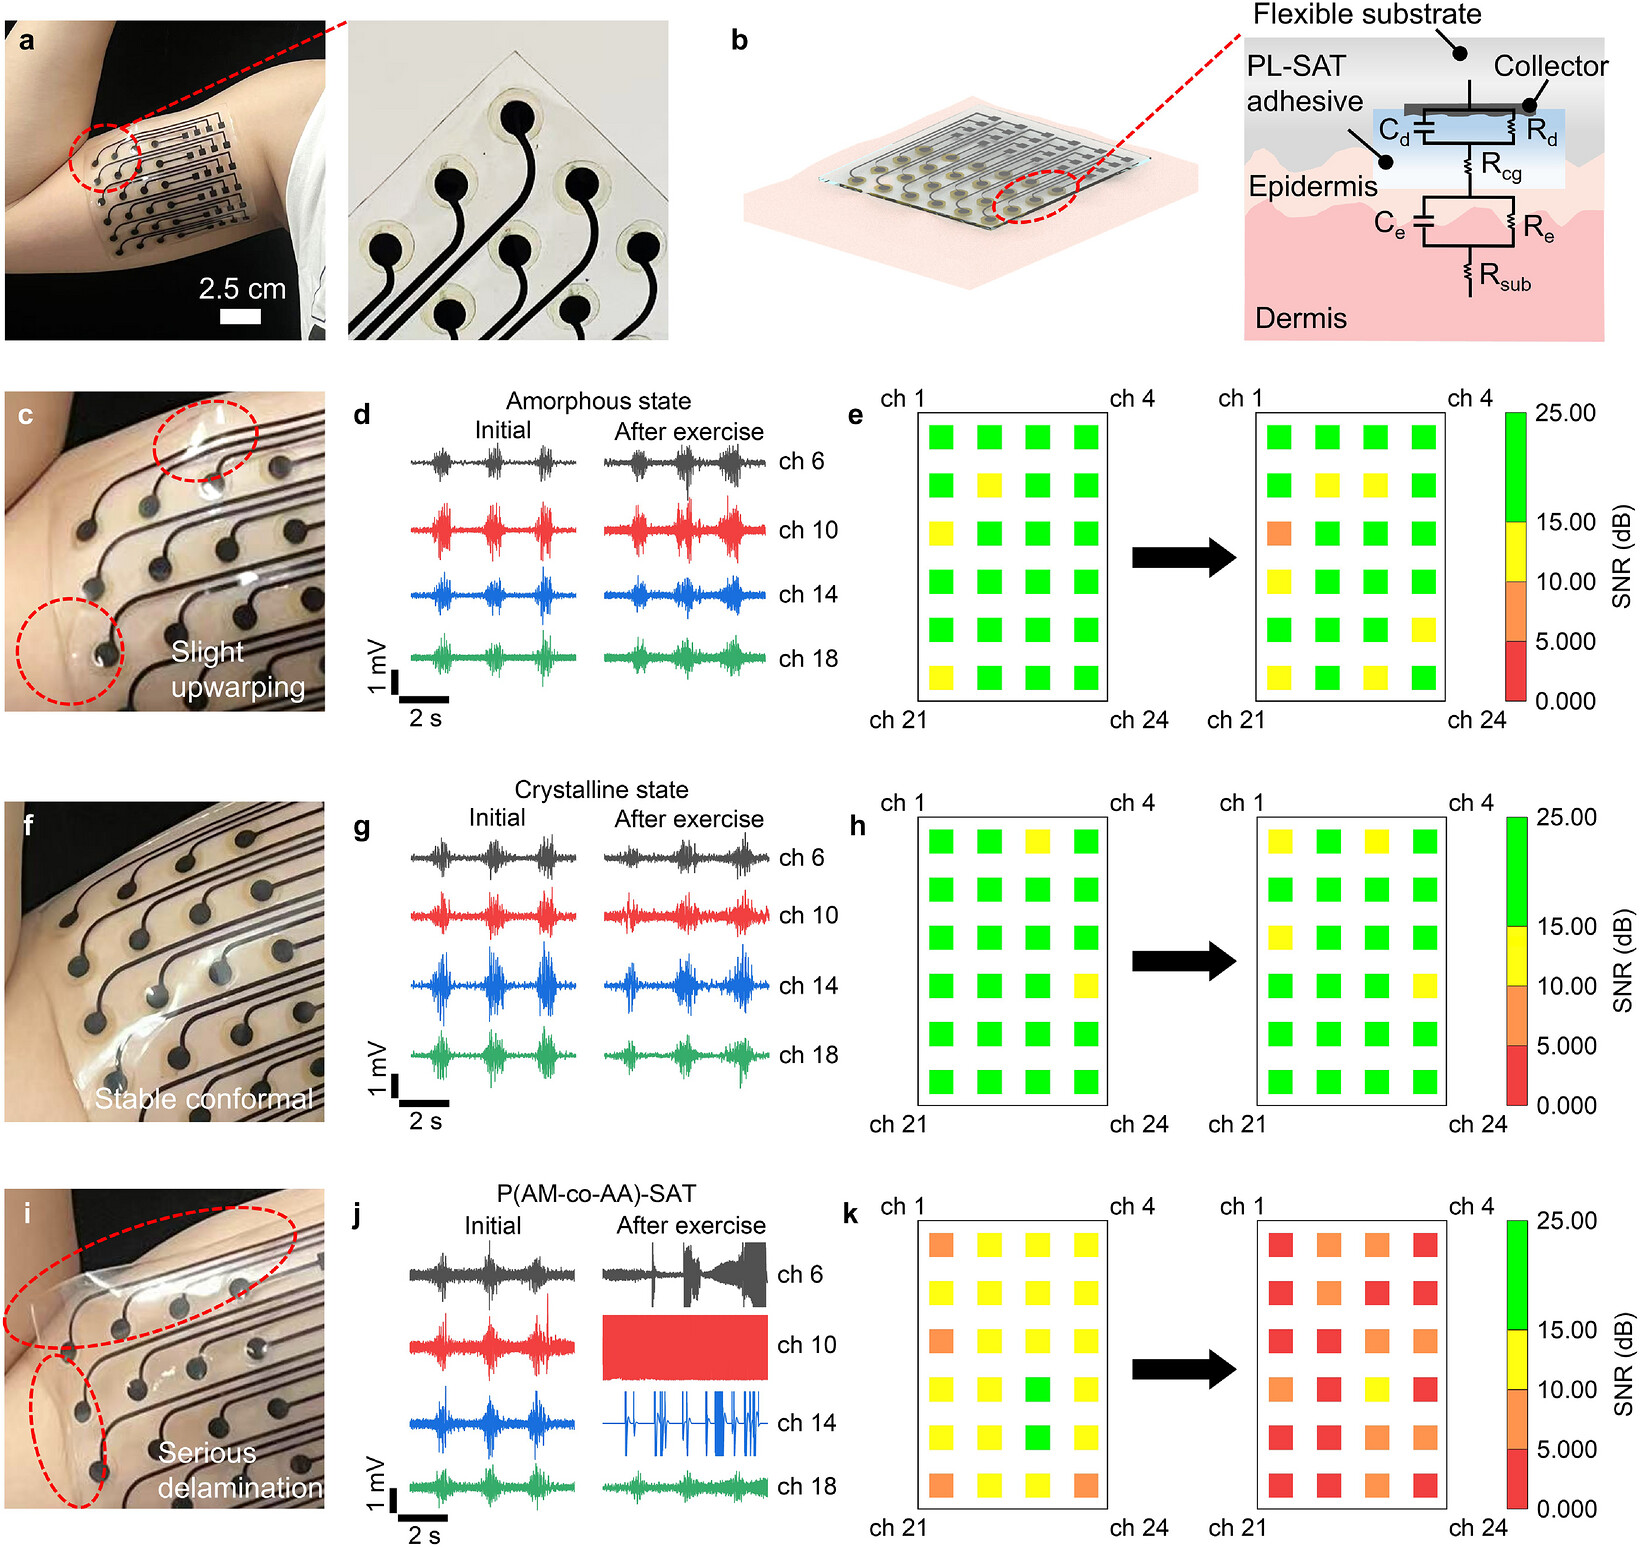
图5. PL-SAT基表皮电极阵列的构建与性能。 (a) 表皮电极阵列贴附于肱二头肌的示意图。(b) 电生理信号记录的等效电路模型。(c) 运动后PL-SAT基表皮电极阵列的照片。(d–e) 运动前后PL-SAT基表皮电极阵列的EMG信号和空间SNR分布。(f) 运动后结晶态PL-SAT基表皮电极阵列的照片。(g,h) 运动前后结晶态PL-SAT基表皮电极阵列的EMG信号和空间SNR分布。(i) 运动后P(AM-co-AA)-SAT基表皮电极阵列的照片。(j,k) 运动前后P(AM-co-AA)-SAT基表皮电极阵列的EMG信号和空间SNR分布。
总结与展望
综上所述,该研究开发了一种基于过冷SAT溶液和儿茶酚LS的柔软而强韧的粘附水凝胶PL-SAT,在电刺激结晶相变下实现显著的粘附增强。显微实验表明,非晶态水凝胶能够共形粘附于多种基底,并在SAT结晶后形成互锁结构。分子模拟揭示,密集排列的SAT分子提高了内聚强度,并增强了与软硬表面的相互作用,协同增强界面粘附。结晶态PL-SAT不仅克服了传统粘附水凝胶的内聚破坏问题,还展现出良好的形状记忆功能。经表面改性后,PL-SAT与弹性体形成稳固集成,结合导电电路,实现了可扩展制造。该研究为刺激增强型粘附剂提供了一种简单通用的策略,深化了对相变调控粘附行为的理解,并支持面向智能机器人和人机交互的大面积柔性器件开发。
论文信息
相关研究成果以“Electrostimulus Phase-Transition Mediated Robust Adhesive Hydrogels”为题发表于《Advanced Materials》。论文第一作者为华南理工大学博士研究生申金来,通讯作者为华南理工大学钱勇研究员和广东工业大学邱学青教授。该研究工作得到了先进造纸与纸基材料全国重点实验室自主研究课题基金(2026TS16)等的资助。
论文链接:https://advanced.onlinelibrary.wiley.com/doi/10.1002/adma.75100
部分通讯作者简介
钱勇,华南理工大学化学与化工学院研究员、三级教授、博士生导师,先进造纸与纸基材料全国重点实验室青年科研骨干。广东省杰出青年基金、国家自然科学基金优秀青年基金获得者。中国化工学会精细化工青年委员会副秘书长,中国化工学会日化专业委员会委员。2009年本科毕业于太原理工大学,2014年博士毕业于华南理工大学,2013-2016年在加拿大麦克玛斯特大学联合培养和博士后研究,回国以后留校任教,2017年破格晋升为研究员,2020年入选全球华人化工学者评选的“未来化工学者”。近年来,围绕天然生物质资源木质素在日化、能源和电子领域的高值利用开展应用基础研究,相关成果在J. Am. Chem. Soc.、Adv. Mater.、Adv. Energy Mater.、Adv. Funct. Mater.、Small Methods、Engineering等领域重要期刊发表SCI论文100余篇,获得授权中国发明专利20余项,美国专利4项。2021年获得广东省技术发明一等奖,2022年获得中国工程院闵恩泽能源化工奖——青年进步奖。
网站编辑丨张晓灵
初审丨钱 勇
复审丨陈华志
终审|任俊莉