
(1)基于仿生技术的拍动式减摇鳍开发与PPO控制策略
提高航行于高海况下的舰船运动稳定性是保障舰船武器装备和人员高效率作业的必要条件。近年来,本团队开发了基于拍动式减摇鳍的船舶减横摇技术方案及模型装置,将人工智能的近端策略优化算法(PPO)应用于船舶减摇控制,提高了舰船在恶劣海况下的耐波性与横摇稳定性。提高航行于高海况下的舰船运动稳定性是保障舰船武器装备和人员高效率作业的必要条件,而常规的基于PID控制的转动式减摇鳍仅能够在船舶航行时起到减摇效果。为此本团队借鉴参考了鱼类胸鳍的仿生原理,建立了一套拍动式减摇鳍的船舶减摇方案及减摇装置。通过基于深度强化学习的近端策略优化算法对船舶减摇运动进行学习训练,根据训练得到的决策奖励值实时生成减摇鳍最优拍动角度方案。为此开展了基于深度强化学习控制的拍动鳍的船舶减摇方案及减摇装置,能够大幅抑制规则波和不规则波中的船舶横摇幅度,提高了舰船在恶劣海况下的耐波性与作业稳定性。
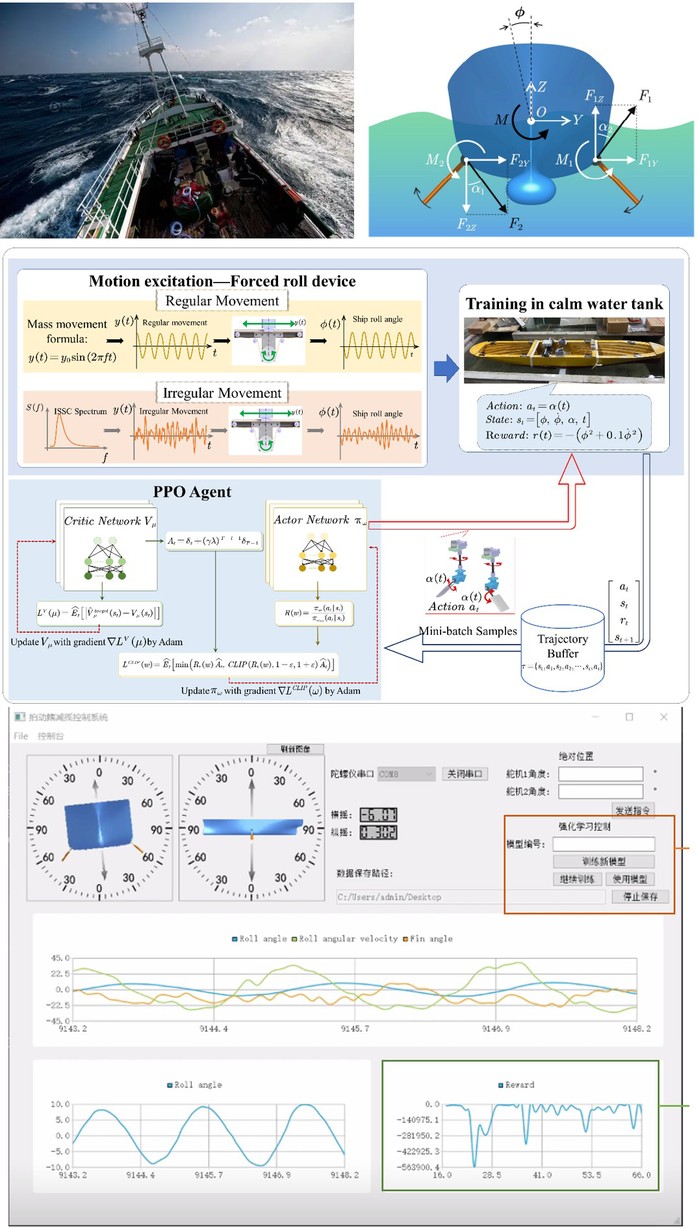
基于拍动鳍的船舶减摇装备与控制算法研发
(2)水池环境与实海域环境下的船模减摇试验验证
基于S175船模在在水池中进行了一系列试验,包括:强迫横摇状态、横浪状态、斜浪状态,每种状态都包括规则波和不规则波下的减摇试验,结果证明了所建立的船舶横摇减摇方案的可行性,在减摇鳍工作状态下,能将船舶的横摇幅度从15°减小至1°以内,为推广至实船减摇控制提供了有效的方法途径。
此外,还在广州南沙沿海海域开展了实海域三维海浪下的模型试验,验证了减摇技术的可行性。结果表明,所研发的减摇方案在不同波浪条件都能够显著抑制船舶横摇运动幅度,其最大减摇效果为水池规则波中92%、水池不规则波中87%和实际海浪中71%。所研发的船舶减摇硬件与软件系统为船舶在恶劣海况下平稳作业提供了保障,该算法可直接应用与实船。
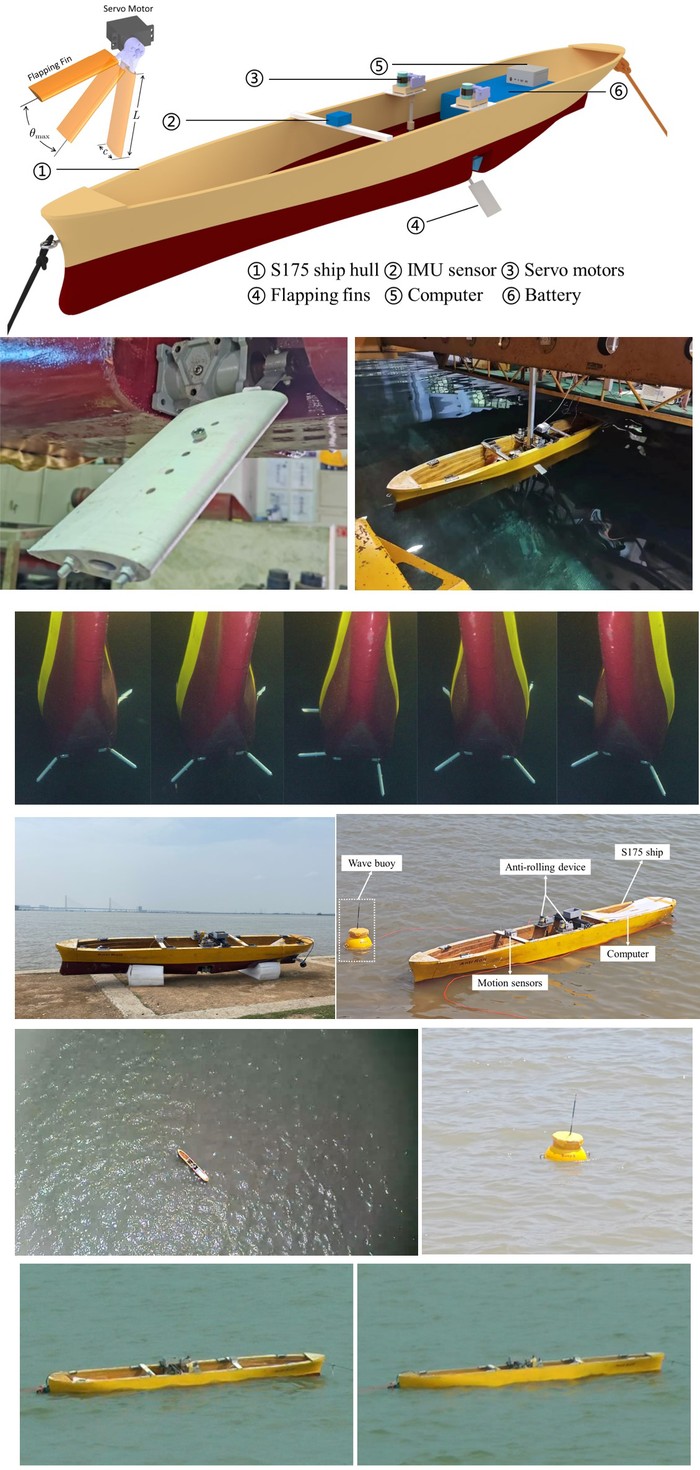
水池模型与近岸海域模型减摇试验验证
相关研究成果:
期刊论文:
[1] Jialong Jiao*, Yuanting Zou, Wenhua Xu, Zheng Yang. Experimental investigation of anti-roll performance of a ship with flap-type fin stabilizers in oblique waves at zero speed. Ocean Engineering, 2025, 342, 123010.(SCI, IF=6.3, Q1)
[2] Wenhua Xu, Jialong Jiao*, Guodong Xu, Miao Zhang, Yuanting Zou. Intelligent control of flap-type fin stabilizer for ship roll motion reduction. Ocean Engineering, 2025, 323, 120630. (SCI, IF=6.3, Q1)
[3] Yuanting Zou, Wenhua Xu, Jialong Jiao*. Sea trial of anti-rolling performance of a zero-speed ship model in coastal waves using PPO-based reinforcement learning control of flapping fins. Ocean Engineering, 2026, 355, 125195. (SCI, IF=6.3, Q1)
[4] Wenhua Xu, Guodong Xu*, Jialong Jiao. Experimental study of the propulsive performance and wake interactions of tandem flapping foils. Ocean Engineering, 2024, 303, 117731. (SCI, IF=6.3, Q1)
[5] Wenhua Xu, Mingjue Li, Guodong Xu, Jialong Jiao, Hai Liu. Study on the intelligent anti-roll control of a ship at zero speed based on flapping fins. Ocean Engineering, 2025, 319, 120263. (SCI, IF=6.3, Q1)
[6] 邹远停,徐文华,焦甲龙*. 基于近端策略优化算法的船舶横摇运动控制系统与试验研究.振动与冲击, 2025, 44(18): 140–145. (EI期刊)
发明专利:
7. 徐文华、焦甲龙、邹远停,一种船舶零航速减横摇的试验装置及控制方法,CN202510222198.6,2025-02-27,已授权;
